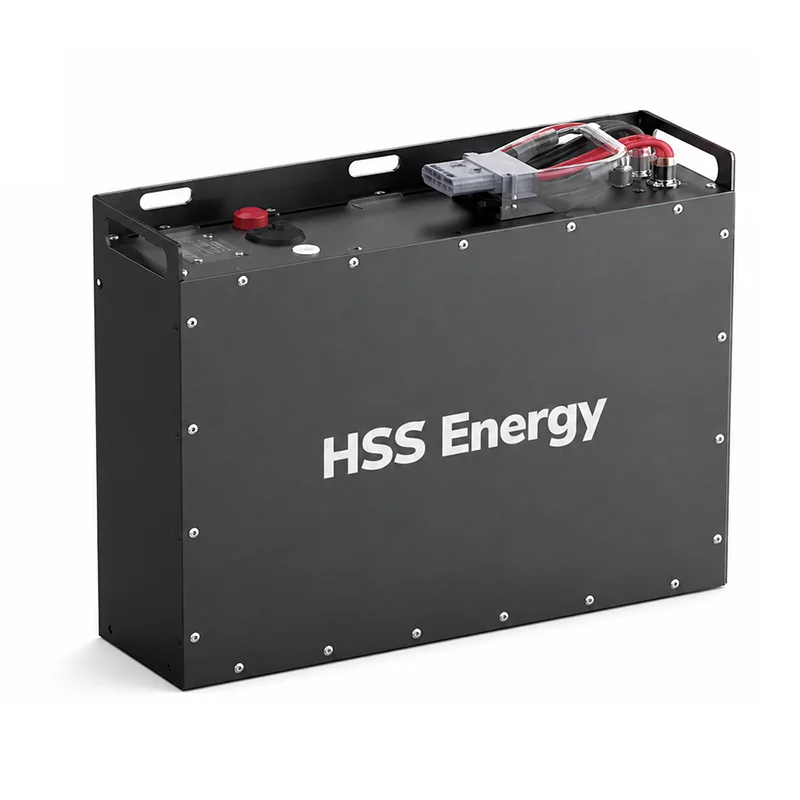
AGV hoặc pin robot di động phải làm được nhiều việc hơn là đáp ứng mục tiêu về điện áp và công suất. Thời gian chạy, dòng tăng tốc, cửa sổ sạc, kích thước khoang chứa pin, giao tiếp với bộ điều khiển phương tiện và lịch trình vận hành đều ảnh hưởng đến thiết kế gói cuối cùng. HSS Energy phát triển hệ thống pin lithium dựa trên dự án cho AGV, AMR và thiết bị robot di động, với các thông số điện, cơ và truyền thông được xác nhận dựa trên ứng dụng.
|
Trọng tâm ứng dụng |
Hóa học pin |
Sạc |
Tích hợp |
|
AGV / AMR / robot di động |
Nền tảng tham chiếu LiFePO4 |
Tính phí thủ công / bến tàu / cơ hội theo dự án |
CAN / RS485 và giao diện do dự án xác định |
Hai AGV sử dụng cùng một điện áp danh định có thể yêu cầu các bộ pin rất khác nhau. AMR của nhà kho hạng nhẹ có thể hoạt động ở dòng điện vừa phải trong thời gian dài, trong khi AGV vận tải có thể gặp các sự kiện dòng điện cao ngắn trong quá trình tăng tốc, nâng hoặc vận hành trên dốc. Do đó, pin cần được xác định từ chu kỳ làm việc.
|
Đầu vào kỹ thuật |
Những gì nó quyết định |
|
Điện áp vận hành xe |
Cấu hình dòng và điện áp bộ sạc |
|
Tải trung bình và số giờ hoạt động |
Yêu cầu năng lượng sử dụng được và thời gian chạy |
|
Tải cao điểm và thời gian cao điểm |
Khả năng hiện tại của BMS, cell, cáp và đầu nối |
|
Khoang chứa pin/không gian lắp đặt |
Kích thước bao vây, vị trí đầu cuối và cách bố trí cơ khí |
|
Cửa sổ sạc |
Sạc hiện tại và chiến lược sạc |
|
Bộ điều khiển xe |
Giao thức truyền thông và ánh xạ tín hiệu |
|
Môi trường hoạt động |
Yêu cầu về nhiệt độ, vỏ bọc và bảo vệ |
Cấu hình sau đây dựa trên dữ liệu tham chiếu HSS được cung cấp. Các thông số không cố định trong tài liệu nguồn vẫn được dự án xác nhận thay vì được gán các giá trị chung.
|
tham số |
Cấu hình tham chiếu HSS / Xác nhận dự án |
|
Lớp điện áp thị trường |
Lớp 24V |
|
Điện áp danh định |
25,6V |
|
Cấu hình |
LiFePO4 8S |
|
Dung tích |
60ah |
|
Năng lượng danh nghĩa |
1,536kWh |
|
Tham chiếu phí trên |
29,2V (8 × 3,65V); dự án đã xác nhận hồ sơ bộ sạc cuối cùng |
|
Phương thức tính phí |
CC-CV; hướng dẫn sử dụng / cập bến / tính phí cơ hội theo dự án |
|
Dòng điện liên tục / đỉnh cao |
Dự án đã được xác nhận từ tải AGV và thời gian cao điểm |
|
Giao tiếp |
Có thể lựa chọn dự án CAN / RS485; bản đồ được xác nhận bởi dự án |
|
Bao vây / Trọng lượng |
Dự án đã được xác nhận sau khi xem xét khoang pin |
|
Đầu nối / Sơ đồ chân |
Cấu hình dự án |
Chỉ riêng công suất không xác định được liệu một AGV có thể hoàn thành một ca hay không. Yêu cầu năng lượng phải được ước tính từ chu kỳ vận hành thực tế, bao gồm hành trình, thời gian không tải, khả năng tăng tốc, tải nâng hoặc dụng cụ và cơ hội sạc. Dòng điện đỉnh cần được kiểm tra riêng biệt với mức tiêu thụ năng lượng trung bình.
|
Câu hỏi định cỡ |
Kiểm tra kỹ thuật |
|
AGV phải hoạt động trong bao lâu giữa các lần sạc? |
Ước tính năng lượng có thể sử dụng từ chu kỳ làm việc thay vì chỉ dựa vào công suất danh nghĩa |
|
Dòng điện chạy bình thường là gì? |
Kiểm tra tải nhiệt và yêu cầu xả liên tục |
|
Dòng điện ngắn hạn cao nhất là bao nhiêu? |
Xác nhận khả năng của tế bào, BMS, cáp và đầu nối |
|
Đỉnh cao kéo dài bao lâu? |
Phân biệt các đỉnh tăng tốc ngắn với tải trọng cao kéo dài |
|
AGV có thể sạc trong giờ nghỉ không? |
Sạc cơ hội có thể làm giảm năng lượng cần thiết trên tàu |
|
Cần dự trữ bao nhiêu? |
Đặt cửa sổ vận hành SOC theo tuyến đường và độ tin cậy sạc |
Chiến lược sạc là một phần của thiết kế pin. Tham chiếu loại 24V được cung cấp hỗ trợ phương pháp sạc CC-CV, trong khi phương pháp sạc vật lý được chọn theo dự án. Tùy thuộc vào hệ thống AGV, việc sạc có thể được thực hiện thủ công, dựa trên đế hoặc được sắp xếp dưới dạng sạc cơ hội trong các điểm dừng theo lịch trình.
· Sạc thủ công: thích hợp khi xe có thể ngừng hoạt động trong một khoảng thời gian sạc xác định.
· Đế sạc: giao diện sạc và logic điều khiển phù hợp với cách bố trí đế cắm.
· Sạc cơ hội: thời gian sạc ngắn có thể được đưa vào lịch trình vận hành nơi bộ sạc, pin và chiến lược lộ trình hỗ trợ.
· Dòng sạc cuối cùng, thiết kế đầu nối/tiếp điểm và tín hiệu điều khiển phải được xác nhận với thiết bị sạc và bộ điều khiển phương tiện.
Đối với các dự án AGV và robot, BMS không chỉ là một thiết bị bảo vệ. Nó cũng có thể cung cấp thông tin vận hành cho bộ điều khiển phương tiện. Tài liệu tham khảo được cung cấp hỗ trợ giao tiếp CAN hoặc RS485 có thể lựa chọn theo dự án, với ánh xạ giao thức được xác nhận cho dự án.
|
BMS / Mục giao diện |
Vai trò dự án |
|
Giám sát điện áp, dòng điện và nhiệt độ |
Trạng thái hoạt động của pin và đầu vào bảo vệ |
|
Bảo vệ quá tải / xả quá mức |
Ngăn chặn hoạt động bên ngoài giới hạn pin được cấu hình |
|
Bảo vệ quá dòng/ngắn mạch |
Phản ứng với các điều kiện điện bất thường |
|
Bảo vệ nhiệt độ |
Kiểm soát hoạt động khi nhiệt độ vượt quá giới hạn được cấu hình |
|
dữ liệu SOC |
Hỗ trợ các quyết định về chỉ báo năng lượng còn lại và sạc khi được triển khai |
|
CÓ THỂ / RS485 |
Giao tiếp xe/BMS theo giao thức đã được xác nhận |
|
Ánh xạ giao thức |
Định nghĩa tín hiệu và hành vi giao tiếp được xác nhận với khách hàng |
Pin AGV thường bị hạn chế bởi khoang pin hiện có. Do đó, kích thước vỏ, vị trí tay cầm, đầu ra cáp, vị trí đầu nối và khả năng tiếp cận dịch vụ phải được xem xét trước khi cố định thiết kế cơ khí. Tham chiếu được cung cấp để lại vỏ, trọng lượng, đầu nối và sơ đồ chân mở để xác nhận dự án.
· Kích thước khoang pin và điểm lắp đặt
· Kết cấu vỏ bọc bằng kim loại hoặc loại khác phù hợp với dự án
· Lựa chọn đầu nối và cáp theo giao diện hiện tại và xe
· Vị trí đầu cuối/đầu nối và hướng thoát cáp
· Giao diện hiển thị hoặc trạng thái nếu cần
· Các yêu cầu về quyền truy cập, nâng và thay thế dịch vụ
· Nhãn và thông tin nhận dạng dành riêng cho dự án
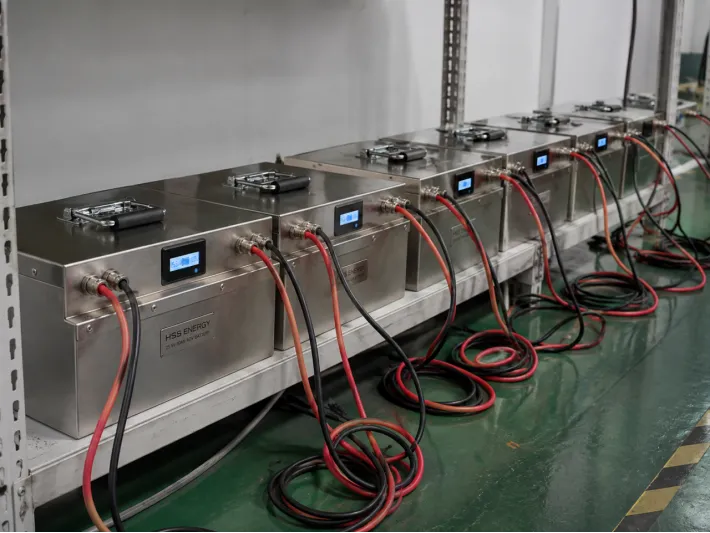
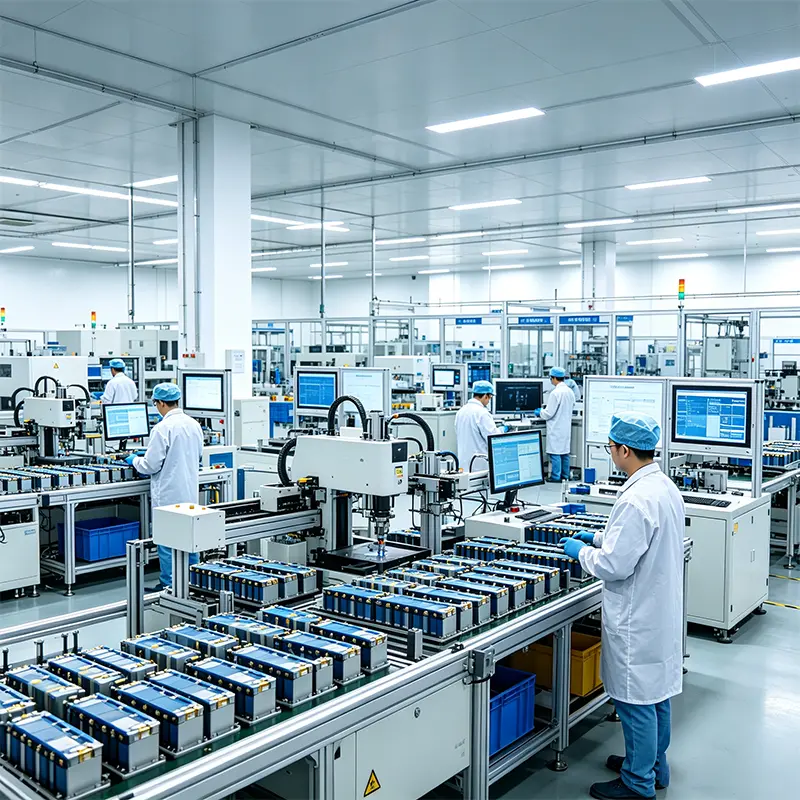
Bộ pin HSS Energy AGV trong quá trình xác minh điện hàng loạt
Đối với pin AGV tùy chỉnh, bộ phận kiểm soát sản xuất phải xác nhận cả tính nhất quán của gói và các giao diện quan trọng đối với xe. Việc xác minh được xác định dựa trên đặc điểm kỹ thuật của dự án đã được phê duyệt thay vì một danh sách kiểm tra chung duy nhất.
· Kiểm tra điện và điện áp pin
· Kiểm tra chức năng và bảo vệ BMS
· Xác minh sạc/xả theo cấu hình đã được phê duyệt
· Kiểm tra giao tiếp trong đó CAN hoặc RS485 được chỉ định
· Kiểm tra đầu nối, cáp và sơ đồ chân
· Kiểm tra trạng thái/hiển thị ở nơi được trang bị
· Kiểm tra cơ khí và bề ngoài
· Kiểm tra lần cuối theo dự án cụ thể trước khi giao hàng
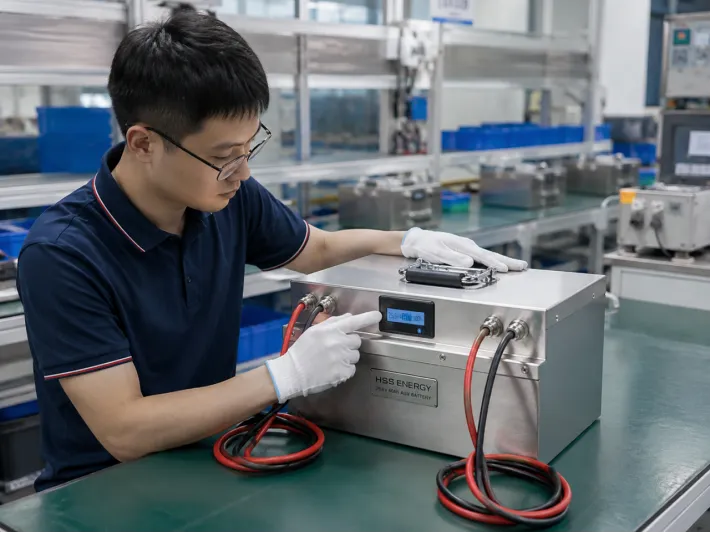
Kiểm tra chức năng lần cuối của cụm pin HSS Energy AGV
|
Ứng dụng |
Trọng tâm thiết kế pin |
|
Kho AGV |
Thời gian chạy, chu trình tuyến đường, lắp ghép và liên lạc với xe |
|
AMR |
Tích hợp nhỏ gọn, thông tin SOC và cơ hội tính phí thường xuyên |
|
Robot xử lý vật liệu |
Dòng điện cực đại trong quá trình tăng tốc và di chuyển tải trọng |
|
Xe đẩy / Xe kéo tự hành |
Thời gian hoạt động dài và lịch sạc lặp lại |
|
Robot kiểm tra |
Đóng gói nhỏ gọn và thời gian chạy dành riêng cho ứng dụng |
|
Dịch vụ / Robot di động |
Tích hợp cơ khí, nền tảng điện áp thấp và nhu cầu liên lạc |
|
Bước chân |
Sân khấu |
đầu ra |
|
1 |
Dữ liệu xe |
Điện áp, tải, thời gian chạy, khoang pin, bộ sạc và bộ điều khiển |
|
2 |
Đề xuất pin |
Hóa học, cấu hình loạt, công suất và kiến trúc điện |
|
3 |
Xác nhận giao diện |
Đầu nối, sơ đồ chân, giao diện ánh xạ và sạc CAN/RS485 |
|
4 |
Vật mẫu |
Gói nguyên mẫu được xây dựng theo cấu hình đã thỏa thuận |
|
5 |
Kiểm tra xe |
Đã kiểm tra thời gian chạy, hoạt động tải cao điểm, sạc và liên lạc trên thiết bị mục tiêu |
|
6 |
Xác nhận |
Thông số kỹ thuật và giao diện bị đóng băng sau khi xác nhận |
|
7 |
Sản xuất |
Sản xuất hàng loạt và kiểm tra dự án cụ thể |
|
Câu hỏi |
Nếu Có / Bắt buộc |
Kiểm tra tiếp theo |
|
Nền tảng điện áp AGV hiện có? |
Sử dụng điện áp xe làm điểm bắt đầu |
Xác nhận phạm vi điện áp của bộ sạc và bộ điều khiển |
|
Hoạt động toàn ca mà không cần sạc? |
Kích thước cho thời gian chạy có thể sử dụng được yêu cầu |
Kiểm tra tải trung bình và SOC dự trữ |
|
Điểm dừng sạc có sẵn? |
Đánh giá bến tàu hoặc cơ hội sạc |
Xác nhận dòng sạc cho phép và thiết kế giao diện/tiếp xúc |
|
Khả năng tăng tốc/tải trọng nâng cao? |
Xử lý dòng điện cực đại riêng biệt |
Xác nhận biên độ và thời lượng cực đại |
|
Yêu cầu giao tiếp xe? |
Chọn CAN hoặc RS485 nếu có |
Xác nhận giao thức và ánh xạ tín hiệu |
|
Đã sửa lỗi khoang pin? |
Thiết kế cơ khí theo không gian có sẵn |
Xác nhận quyền truy cập vào vỏ, đầu nối và dịch vụ |
Chứng nhận và tài liệu vận chuyển có cấu hình cụ thể. Tài liệu có sẵn phải được xác nhận dựa trên mẫu pin cuối cùng, thị trường đích và yêu cầu của khách hàng. HSS Energy có thể cung cấp gói tài liệu áp dụng cho dự án đã được phê duyệt nếu có.
Do pin AGV và robot được tùy chỉnh xung quanh thiết bị mục tiêu nên không nên giả định phạm vi chứng nhận bao gồm mọi biến thể điện áp, công suất, vỏ hoặc giao diện trừ khi cấu hình chính xác đó được đưa vào chứng chỉ hoặc báo cáo liên quan.
· AGV / AMR / loại và ứng dụng robot
· Điện áp hệ thống danh định và dải điện áp cho phép
· Dòng điện hoặc công suất hoạt động trung bình
· Dòng điện cao điểm và thời lượng cao điểm
· Thời gian chạy bắt buộc giữa các lần sạc
· Giờ hoạt động hàng ngày / mô hình ca làm việc
· Kích thước khoang pin và các hạn chế lắp đặt
· Chi tiết pin hiện có, nếu thay thế gói hiện tại
· Phương pháp sạc và thông số kỹ thuật của bộ sạc
· Tài liệu về giao thức và yêu cầu CAN / RS485
· Các yêu cầu về đầu nối, sơ đồ chân và cáp
· Nhiệt độ hoạt động và môi trường lắp đặt
· Thị trường mục tiêu, yêu cầu chứng nhận và số lượng ước tính
Cấu hình 25,6V 60Ah / 1,536kWh hiển thị trên trang này là cấu hình tham chiếu HSS dựa trên dữ liệu dự án được cung cấp. Nó không phải là thông số kỹ thuật chung của pin AGV. Dòng điện liên tục, dòng điện cực đại, vỏ, trọng lượng, đầu nối, sơ đồ chân, sơ đồ truyền thông và cấu hình bộ sạc cuối cùng vẫn được dự án xác nhận.
Dải điện áp, công suất, giới hạn dòng điện cuối cùng của pin, cài đặt BMS, giao thức liên lạc, cấu trúc cơ khí, hệ thống đầu nối, thông số sạc và tài liệu phải tuân theo bảng dữ liệu dự án, thỏa thuận kỹ thuật, xác nhận mẫu, PI hoặc hợp đồng đã được phê duyệt. Trường hợp thông tin trang web khác với tài liệu dự án đã được phê duyệt thì tài liệu dự án đã được phê duyệt sẽ được ưu tiên áp dụng.
Gửi điện áp xe, dữ liệu tải, thời gian chạy cần thiết, dòng điện cực đại, kích thước khoang ắc quy, phương thức sạc và yêu cầu liên lạc. HSS Energy có thể sử dụng những đầu vào này để xác định cấu trúc pin và giao diện cần được xác thực trên thiết bị mục tiêu.